伺服系统选型避坑指南:惯量、总线抖动与现场调试的碎碎念
伺服系统选型避坑指南:惯量、总线抖动与现场调试的碎碎念
2026年开春,去客户现场。一台贴片机的X轴伺服系统又报警了。F002,过流。拆下来一看,电机铭牌都快磨没了。老板说,换过编码器,换过驱动器,还是不行。
哎。这种事儿我见得太多了。很多人把伺服系统当变频器用——给电就转,转不动就加大功率。错了。大错特错。
## 别只盯着功率,惯量匹配才是第一道坎
伺服系统的动态响应,一半靠电机,一半靠负载。负载惯量跟电机转子惯量的比值,行话叫惯量比。一般来讲,控制在5以内比较舒服。你要是搞到20,还指望它0.1秒定位?那只能靠吼。
惯量比过大,最直接的表现是整定困难、加减速时抖动、甚至啸叫。 有人问:那我加减速机行不行?行。但减速比会折算惯量,平方关系。别拍脑袋。
 工业伺服系统惯量匹配计算与负载惯量比示意图
计算这事儿,说难也不难。先算负载折算到电机轴的惯量。丝杠、联轴器、齿轮、皮带,一个个来。丝杠的惯量跟直径的四次方成正比——对,四次方。所以丝杠粗一点,惯量涨得飞快。很多机械工程师选丝杠只看推力,不看惯量。最后伺服电机换大一档,还是抖。冤不冤?
问:小惯量伺服电机一定比大惯量响应快吗?
答:不一定。小惯量电机转子轻,加速力矩小,但抗负载扰动能力弱。如果负载惯量很大,小电机反而需要更长整定时间,还容易过热。选型不是比谁转子轻,是比谁匹配得好。
## 总线、带宽和“抖动”:EtherCAT不是万能药
现在做运动控制,EtherCAT、Profinet、CANopen,一堆总线。EtherCAT确实快,周期可以做到125微秒甚至更短。但快不等于稳。
总线抖动才是要命的东西。 周期再短,抖动一大,伺服系统照样定位不准。尤其是多轴同步,比如龙门结构、机械手。一个轴抖50微秒,另一个轴不抖,位置就偏。偏多少?看速度。速度1米每秒,50微秒就是50微米。精度要求±10微米,那就废了。
EtherCAT伺服系统总线抖动测试波形图
我见过一个厂,用EtherCAT做16轴同步。参数配得漂漂亮亮,一跑起来就报警。后来发现是交换机不行。换了个带QoS的工业交换机,好了。就这么简单?就这么简单。但也这么容易被忽略。
还有带宽。电流环带宽、速度环带宽、位置环带宽。样本上写的“3kHz速度环带宽”,那是理想条件。实际装到机器上,机械共振一上来,带宽立马打折。自动整定不是万能钥匙,它只能在你给的激励范围内找最优。 机械刚性差,整定出来的参数也是软绵绵的。
## 调试现场的土办法与真功夫
调试伺服系统,有人喜欢用自动整定。一键搞定,爽。但自动整定完,往往还需要手动微调。尤其是前馈。速度前馈、转矩前馈,能大幅减小跟随误差。但前馈给多了,会过冲。给少了,跟不上。怎么办?看波形。
示波器是个好东西。没有示波器?驱动器软件里的示波器功能也行。抓位置指令和位置反馈,看相位差。看超调。看稳态误差。别凭感觉。
振动抑制也是个大坑。陷波滤波器, notch filter。机械共振频率多少?不知道就扫频。扫频功能现在很多驱动器都有。扫出来,填进去,振动小一半。但共振频率会变——随着负载、温度、磨损变。所以自适应滤波器比固定滤波器值钱。2025年之后,不少国产伺服驱动器已经标配了自适应陷波,效果嘛,看算法。有的真行,有的呵呵。
问:伺服系统报警“位置偏差过大”怎么办?
答:先别急着改参数。查三件事:一,机械是不是卡了;二,编码器线是不是松了或者屏蔽没做好;三,加减速时间是不是太短,转矩不够。这三样排除了,再去看位置环增益和前馈。很多时候,机械问题会让伺服系统背锅。
## 选型清单:别被样本参数忽悠
最后说选型。样本上那些参数,好看。连续转矩、峰值转矩、转速、编码器分辨率、防护等级。但有几项经常被忽略:
 工业伺服系统惯量匹配计算与负载惯量比示意图
计算这事儿,说难也不难。先算负载折算到电机轴的惯量。丝杠、联轴器、齿轮、皮带,一个个来。丝杠的惯量跟直径的四次方成正比——对,四次方。所以丝杠粗一点,惯量涨得飞快。很多机械工程师选丝杠只看推力,不看惯量。最后伺服电机换大一档,还是抖。冤不冤?
问:小惯量伺服电机一定比大惯量响应快吗?
答:不一定。小惯量电机转子轻,加速力矩小,但抗负载扰动能力弱。如果负载惯量很大,小电机反而需要更长整定时间,还容易过热。选型不是比谁转子轻,是比谁匹配得好。
## 总线、带宽和“抖动”:EtherCAT不是万能药
现在做运动控制,EtherCAT、Profinet、CANopen,一堆总线。EtherCAT确实快,周期可以做到125微秒甚至更短。但快不等于稳。
总线抖动才是要命的东西。 周期再短,抖动一大,伺服系统照样定位不准。尤其是多轴同步,比如龙门结构、机械手。一个轴抖50微秒,另一个轴不抖,位置就偏。偏多少?看速度。速度1米每秒,50微秒就是50微米。精度要求±10微米,那就废了。
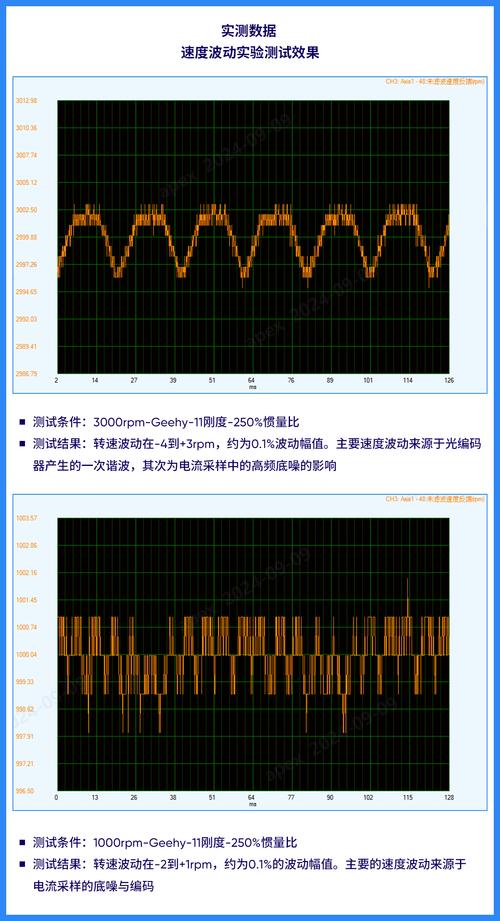 EtherCAT伺服系统总线抖动测试波形图
我见过一个厂,用EtherCAT做16轴同步。参数配得漂漂亮亮,一跑起来就报警。后来发现是交换机不行。换了个带QoS的工业交换机,好了。就这么简单?就这么简单。但也这么容易被忽略。
还有带宽。电流环带宽、速度环带宽、位置环带宽。样本上写的“3kHz速度环带宽”,那是理想条件。实际装到机器上,机械共振一上来,带宽立马打折。自动整定不是万能钥匙,它只能在你给的激励范围内找最优。 机械刚性差,整定出来的参数也是软绵绵的。
## 调试现场的土办法与真功夫
调试伺服系统,有人喜欢用自动整定。一键搞定,爽。但自动整定完,往往还需要手动微调。尤其是前馈。速度前馈、转矩前馈,能大幅减小跟随误差。但前馈给多了,会过冲。给少了,跟不上。怎么办?看波形。
示波器是个好东西。没有示波器?驱动器软件里的示波器功能也行。抓位置指令和位置反馈,看相位差。看超调。看稳态误差。别凭感觉。
振动抑制也是个大坑。陷波滤波器, notch filter。机械共振频率多少?不知道就扫频。扫频功能现在很多驱动器都有。扫出来,填进去,振动小一半。但共振频率会变——随着负载、温度、磨损变。所以自适应滤波器比固定滤波器值钱。2025年之后,不少国产伺服驱动器已经标配了自适应陷波,效果嘛,看算法。有的真行,有的呵呵。
问:伺服系统报警“位置偏差过大”怎么办?
答:先别急着改参数。查三件事:一,机械是不是卡了;二,编码器线是不是松了或者屏蔽没做好;三,加减速时间是不是太短,转矩不够。这三样排除了,再去看位置环增益和前馈。很多时候,机械问题会让伺服系统背锅。
## 选型清单:别被样本参数忽悠
最后说选型。样本上那些参数,好看。连续转矩、峰值转矩、转速、编码器分辨率、防护等级。但有几项经常被忽略:
- 降额曲线:环境温度40度以上,电机和驱动器都要降额。别按25度选。
- 抱闸:垂直轴必须带抱闸。抱闸也有寿命,频繁启停要算。
- 再生电阻:频繁制动,再生能量回馈到母线,电容扛不住。外置再生电阻别省。
- 编码器电池:绝对值编码器省线,但电池没电就丢位置。换电池得在通电状态下换。麻烦。
- 总线周期:不是越短越好。周期短,CPU负载高。够用就行。