无人驾驶在工业领域真实落地:矿山、港口、工厂,比你想象的猛
一提到无人驾驶,很多人脑子里蹦出来的是特斯拉、Waymo,还有那些在加州街头绕圈的路测车。但如果你去内蒙古的露天煤矿,或者上海洋山港的码头看看,会发现无人驾驶早就不是PPT里的概念了。矿卡、集卡、叉车,这些铁疙瘩自己跑得正欢。说实话,工业场景才是无人驾驶最先落地的地儿。为什么?因为封闭、路线固定、没有乱窜的行人,对吧。乘用车那边还在为L2+的责任划分扯皮,工业无人驾驶已经实打实7x24小时干活了。
工业无人驾驶的核心逻辑很简单:替代危险、重复、高强度的人力,同时把效率拉满。
 露天矿山无人驾驶矿卡编队作业实景图
矿山无人驾驶:从“图个新鲜”到“真香”
 矿山无人驾驶:从“图个新鲜”到“真香”
露天矿山的运输环节,司机成本高,安全风险大。无人矿卡怎么干?激光雷达、毫米波雷达、摄像头,加上高精地图和V2X。编队行驶,车距能压到20米。某大型煤矿用了以后,24小时作业,效率提升15%。老师傅一开始嘀咕:“这玩意儿能行?”结果一年下来,事故率降了七成。不过话说回来,前期投入够买好几台有人矿卡,得算总账。但人力省了,保险降了,值。
问:矿山无人驾驶矿卡在扬尘天气能看清吗?答:激光雷达在浓尘下会衰减,但毫米波雷达穿透力强,加上红外摄像头,多传感器融合。实在不行,系统会降速或靠边停车,等扬尘过去。现在矿上还会配洒水车降尘。
港口无人驾驶:集卡司机不用再“三班倒”了
港口比矿山更规整。上海洋山港、青岛港、深圳妈湾港,无人集卡已经成规模。从2018年洋山港四期自动化码头开港,无人集卡就是标配。磁钉导航+激光SLAM,定位精度厘米级。自动对位,误差不超过5厘米。司机从驾驶室搬到远程控制室,一人盯三台。吐槽:以前集卡司机月薪上万还招不到人,现在远程操作员舒服多了。不过,大雾、暴雨天,还是得人工接管。技术还没到全天候。
问:无人集卡和有人集卡混行,会不会撞?答:车路协同系统会实时交互。路侧单元发信号,无人集卡和有人集卡都装OBU。调度系统统一分配路权。实际上,港口会划出无人集卡专用通道,混行区域限速。撞?概率极低,但安全员还是得盯着。
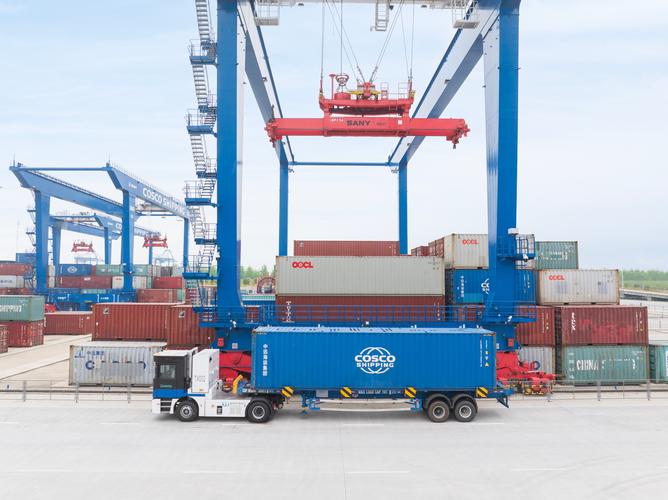 港口无人驾驶集装箱卡车自动对位装卸图
工厂内无人驾驶:叉车、AGV、巡检机器人
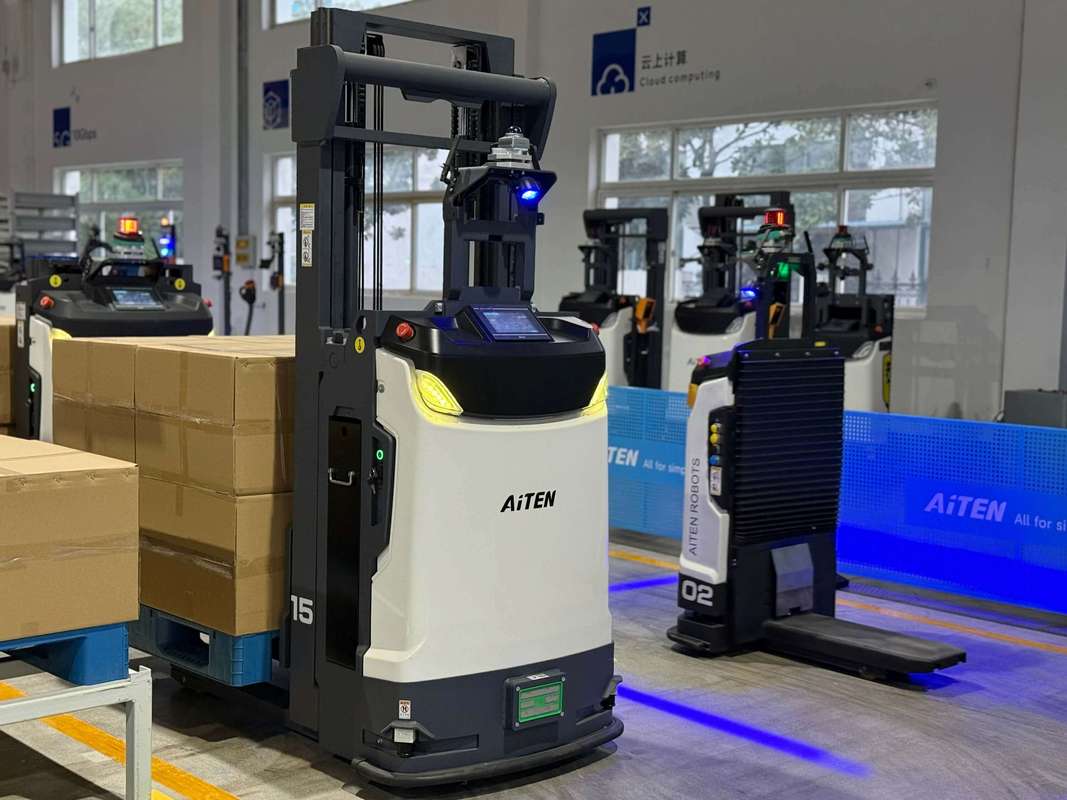 工厂内无人驾驶:叉车、AGV、巡检机器人
工厂里更早。AGV算老前辈,现在无人叉车、无人牵引车、巡检机器人。SLAM导航,不用磁条。自己充电,自己避障。物料搬运24小时不停。说实话,这东西比人靠谱,不偷懒,不玩手机。但工厂环境人机混行,安全得做好。急停按钮、安全激光扫描仪、声光报警,一个不能少。维护?得养个懂PLC和ROS的工程师,小厂可能玩不转。
问:无人叉车在狭窄通道怎么掉头?答:一般用差速驱动或舵轮结构,配合SLAM地图,可以原地旋转或走S形。通道宽度至少比叉车宽30厘米。如果太窄,就得定制窄体叉车。
工业无人驾驶的关键技术,别被忽悠了
感知、决策、控制、线控底盘、高精定位、V2X。感知是重头。激光雷达从机械式到固态,成本降了。毫米波雷达,4D成像。摄像头,800万像素。融合算法是关键,不是堆传感器。前融合和后融合各有优劣。决策规划:有限状态机、行为树、深度学习。控制:线控转向、线控制动响应要快。没有线控底盘,算法再好也白搭。安全冗余:双电源、双控制器、双通信。💡 别盲目上无人驾驶,先评估场景。封闭园区优先,固定路线优先,低速优先。
 无人驾驶矿卡多传感器融合感知系统架构图
无人驾驶在工业里,不是颠覆,是慢慢渗透。哪天你路过矿山,看见一排矿卡自己跑,别惊讶。