协作机器人选型避坑:别被拖拽示教和安全认证忽悠了
上周在东莞一家做伺服电机端盖的厂里,我盯着一条“协作机器人上下料”线看了二十分钟。节拍?一台六轴 cobot 抓工件,平均 11 秒。旁边老师傅手动上下,8 秒。老板脸都绿了。不是机器人不行,是他买之前只看了负载 10kg、臂展 1300mm,没算夹爪行程和机床门开关时间。
这事儿太常见了。协作机器人这两年火得一塌糊涂,展会上一堆人摸来摸去,拖拽示教像玩游戏。可回到车间,节拍、稳定性、维护成本三座大山一压,很多项目就变成了“高级玩具”。
先别聊参数,先看工件和节拍
选协作机器人,第一步不是打开样本看负载曲线。真的。先拿秒表去现场站半天。工件多重?表面能不能夹伤?来料一致性怎么样?机床门开合一次几秒?操作工取放件路径多长?
我见过一个项目,客户非要 7kg 负载的协作机器人,结果末端执行器——也就是夹爪加气路加视觉——一装上去,重心偏了 80mm。机器人一动,末端抖动,螺丝锁付直接滑牙。后来换 10kg 机型,节拍反而快了。啧,参数表上的“额定负载”和“实际可用负载”中间,隔着一整个末端工具链。
- 负载:别只算工件,夹爪、吸盘、力传感器、视觉相机全算上。
- 臂展:不是最大半径,是你要到机床深处的那段轨迹。
- 重复定位精度:装配、点胶、锁付要求不一样,±0.02mm 和 ±0.1mm 差着钱。
- 防护等级:切削液、油雾、粉尘,IP54 和 IP67 是两种命。
不过话说回来,节拍不够也别全怪机器人。很多时候是夹具拖后腿。气动夹爪动作慢、气缸缓冲调不好、快换盘重复精度差……这些破事,集成商在现场骂得比谁都大声。
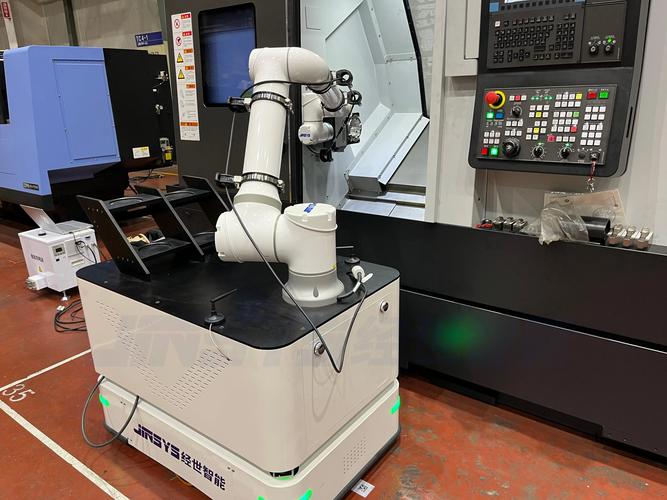 协作机器人机床上下料工位实拍图
拖拽示教很爽,但别把它当万能钥匙
 拖拽示教很爽,但别把它当万能钥匙
拖拽示教是协作机器人最出圈的卖点。手抓着机器人胳膊,拉到点位,一按记录,完事。对简单码垛、上下料、点胶轨迹,确实快。可你要是拿它做复杂曲面打磨、焊缝跟踪、精密装配?那就得回到离线编程、视觉引导、力控参数整定。示教器上那点东西,不够用。
而且拖拽示教的手感,各家差别巨大。有的柔顺得像助力转向,有的生硬得像掰铁棍。为什么?关节力矩传感器和电流环力控方案不一样。零力控制做得好,拖起来轻;做得差,操作工拖两天就烦了。
问:协作机器人真的可以不用安全围栏吗?
答:不是“不用”,是“可以不做物理围栏,但必须做风险评估”。ISO 10218 新版和 ISO/TS 15066 里讲的是功率与力限制、安全停止、手动引导这些。你得算停止距离、夹点压力、工件尖锐边缘。要是末端拿着刀、拿着热工件,或者机器人速度超过 250mm/s,该围还是得围。别被销售一句“协作机器人安全”就忽悠了。
问:小批量多品种,协作机器人和传统工业机器人怎么选?
答:看换线频率。一天换三次以上、批量几十件,协作机器人有优势,因为拖拽示教和图形化编程省时间。大批量、单一品种、节拍压到 3 秒以内,传统六轴或专机更狠。别拿协作机器人硬刚高速冲压线,那是自找麻烦。
力控传感器和末端执行器,才是拉开差距的地方
本体价格卷得厉害,国产协作机器人五万八万就能买到。可真正决定项目死活的,常常是末端和力控。举个例子:齿轮轴压装。位置控制硬怼,工件就废。得用力控——导纳控制或者阻抗控制——一边压一边看力值曲线,偏了就微调。这个功能,有的协作机器人靠关节力矩传感器做,有的靠底座六维力传感器做,有的靠电流估算。精度和响应差很多。
打磨更典型。恒力打磨需要力控保持接触力稳定。可工件有毛刺、有砂带磨损、有机器人姿态变化。力控参数调不好,要么磨不动,要么烧砂带。这时候,协作机器人本体的刚性、关节反向间隙、控制周期,全暴露出来。
 协作机器人关节力矩传感器拆解结构图
末端执行器也是坑。气爪便宜,但速度和力控差。电爪贵,但可控。真空吸盘适合平整工件,对曲面和 porous 材料就头疼。快换盘要算重复精度和气压损失。通信呢?EtherCAT、Profinet、Modbus TCP,现场总线对不上,就得加网关,加钱加故障点。💡一句话:协作机器人项目 60% 的坑,在末端和集成,不在本体。
安全认证不是贴纸,是系统和流程
很多采购单上写“要 PLd、Cat3 安全认证”。供应商点头,说我们全系标配。可你问他:安全停止距离怎么算?安全 I/O 接哪里?外部安全 PLC 要不要?他就不说话了。
问:PLd 和 Cat3 是一回事吗?
答:不是。类别 Cat 讲的是结构冗余和故障检测,性能等级 PL 讲的是每小时危险失效概率。PLd 可以靠 Cat3 实现,也可以靠 Cat2 加诊断。安全回路里,急停、安全门锁、安全激光扫描仪、安全继电器,得按风险评估来配。协作机器人本体有安全认证,不代表整条产线自动安全。❗别忘了:风险评估是整机、整线的事。
还有一点,2025 年之后新出的 ISO 10218 版本,对协作应用的要求更细了。以前大家模糊处理的地方,比如手动引导速度、功率限制阈值、停止距离测量,现在都要文件化。出口项目尤其要注意,CE 认证不是贴个标就完事。
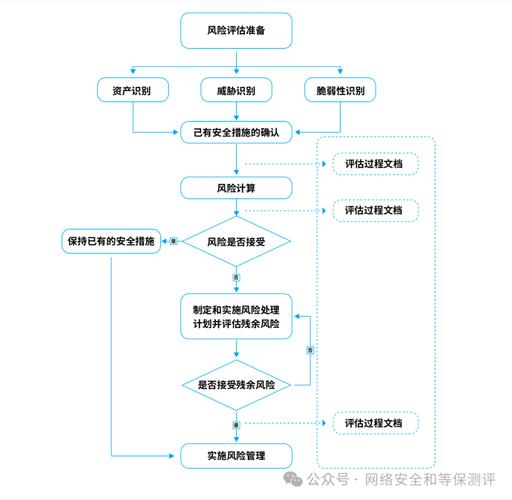 协作机器人安全认证ISO 10218风险评估流程图
投资回报别只算机器人本体
老板最关心 ROI。可很多人算账只算机器人几万块,人工几千块一个月,然后一拍脑袋:一年回本。现实呢?
- 机器人本体:5-15 万
- 末端执行器:1-5 万,看夹爪、力传感器、视觉
- 安全系统:0.5-3 万,安全扫描仪、安全 PLC、围栏
- 集成编程:1-5 万,看轨迹复杂度和视觉引导
- 维护和备件:每年按设备价 5%-10% 估
- 停机损失:调机、换线、故障,第一年尤其疼
说实话,小批量多品种场景,协作机器人最大的回报不是省人,而是省换线时间和稳定质量。比如螺丝锁付,人工会漏打、会滑牙,协作机器人加电爪和扭矩控制,不良率能压下去。这个账,比单纯算人工工资更值钱。
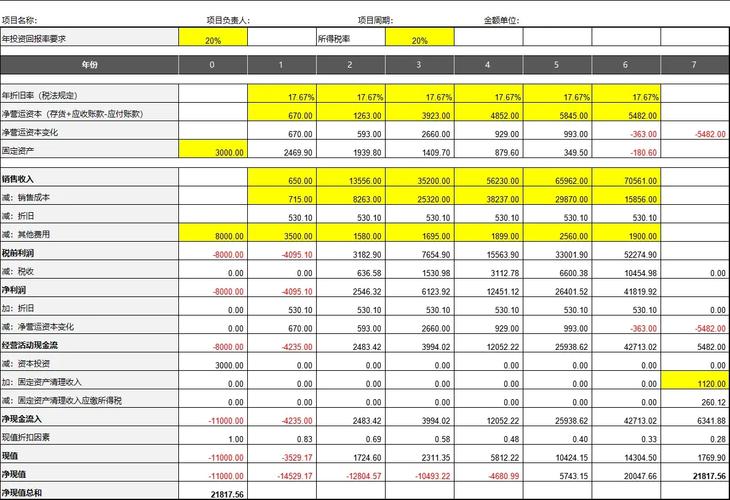 协作机器人柔性产线投资回报测算表
2026 年,什么在变?
今年我跑了几家集成商,听到几个变化。第一,国产协作机器人关节模块越来越成熟,谐波减速器、无框电机、双编码器、力矩传感器,打包价往下走。第二,AI 视觉落地快了,2D 相机加深度学习做粗定位,3D 相机做抓取姿态,协作机器人配合视觉引导,换线不用改程序,拍几张图就行。第三,模块化关节让维修变简单,关节坏了整体换,不用拆整机。
但别高兴太早。AI 视觉在工业现场最怕光照变化和来料差异。今天能抓,明天换批次就抓不准。所以,视觉引导只能降低示教难度,不能替代夹具和来料管控。这话我说了很多遍,还是有人踩坑。
先写到这。下次拆一个具体案例:协作机器人做伺服电机端盖螺丝锁付,节拍从 9 秒压到 6.5 秒,靠的不是换机器人,而是把气动夹爪换成电爪、把 2D 视觉换成 3D 粗定位、把拧紧策略从位置控制改成扭矩控制。嗯,就这样。