工业场景无人驾驶:别再盯着乘用车,矿山港口的落地已经卷到下一代了
别再吹Robotaxi了。
我上周在鄂尔多斯的露天矿跟了三天无人卡车的调度会,见过真金白银砸出来的落地效果,才明白真正的无人驾驶早就不在城市马路的测试圈里卷,而是在封闭半封闭的工业场景里啃硬骨头。前两年行业里还在算'乘用车无人驾驶什么时候能落地'的账,现在转头看,矿山、港口、大型厂区这些地方的无人化改造,已经悄摸跑了快十年,连最早一批上车的测试车,都已经换了两轮传感器了。
为什么工业场景的无人驾驶,才是最先赚回成本的赛道
很多人对无人驾驶的印象还停留在城市道路——要应对乱穿的行人、突然加塞的社会车辆、变道不打灯的电动车,算法卷到天上去,落地还得等几十年。但工业场景完全是另一套逻辑:路线固定、区域封闭、没有随机的交通参与者,甚至连每天的作业流程都是标准化的。
我算过一笔账:现在国内大型露天矿的宽体卡车司机,包吃住一个月开到22000都难招到熟手,倒班熬两班倒,粉尘大,很多年轻人干半年就跑。更别说一旦出事故,一台大几百万的卡车撞了,停修一周的损失就够付司机半年工资。对矿上的老板来说,无人驾驶不是什么高大上的科技噱头,是能实打实算清账的生产工具。
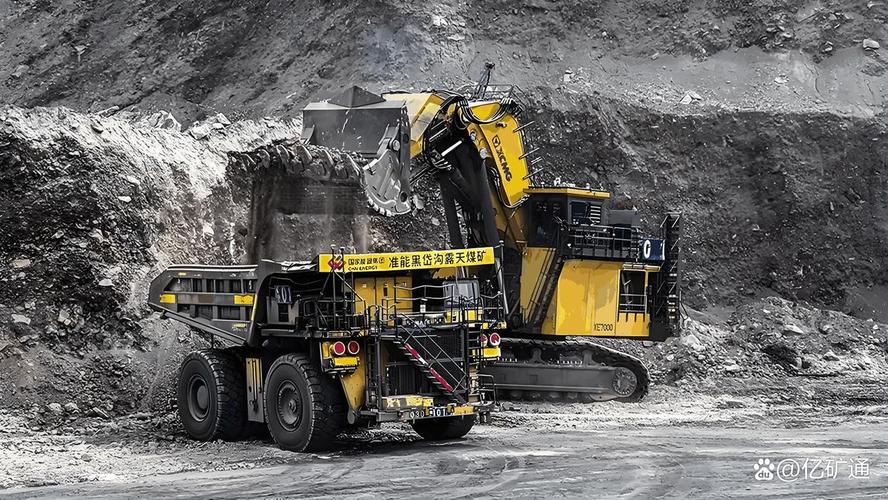 鄂尔多斯露天矿无人驾驶宽体卡车作业场景
问:那封闭场景的无人驾驶,是不是就是把乘用车的系统搬过去改改?
答:完全不是。乘用车的系统优先保乘车人安全,工业场景的系统要优先保设备稼动率——毕竟一台宽体卡车大几百万,停一小时的损失比司机工资高多了。我们去年给某港口改的无人集卡系统,光是针对港区雨天路滑的制动距离标定,就跑了1200多组数据,要是照搬乘用车的参数,雨天刹车晚两米,一斗料撒出去就是小两万的损失。
现在工业无人驾驶的落地,已经卷到什么程度了
说个很多人不知道的数:2024年国内已经有超过15个大型露天矿,实现了百台规模的全流程无人作业——从电铲装料、干线运输到排土场卸料,全程没有一个人在作业面上跑。
之前大家对无人矿卡的印象,还是'远程开着跑',现在已经卷到自动对位了:无人卡车开到电铲下面,系统自动识别铲斗的位置,误差控制在10厘米以内,电铲司机不用下车指挥,装完料给个信号,卡车自己就开走。连排土场的卸料坡度,系统都能实时测出来,不会因为坡太陡溜车。
💡 很多人以为改造成本很高,其实现在的规模效应已经出来了:两年前一台矿卡的无人驾驶改造成本还要30万,现在已经压到18万一台,一个百车规模的矿区,改造投入两年就能靠省下来的司机工资、降低的事故损失收回来。
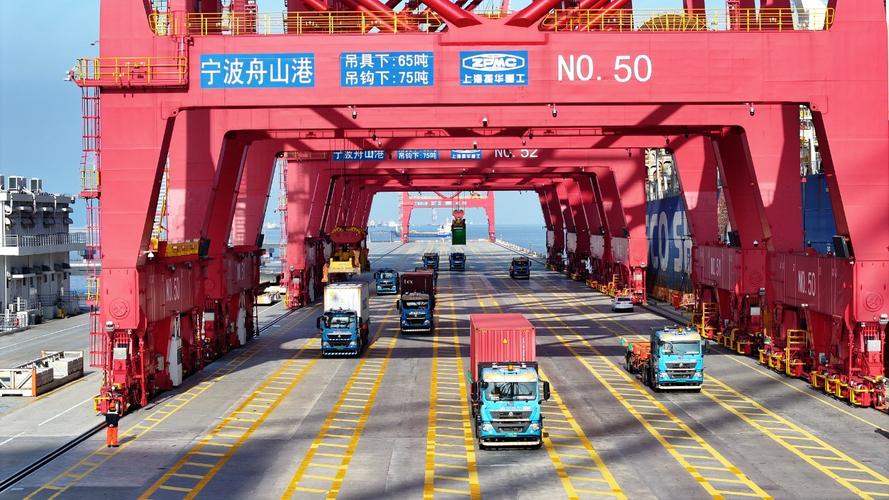 宁波舟山港无人驾驶集卡与岸桥自动对接作业
问:那半封闭的场景比如大型制造厂区的物流车,能不能直接用现在的成熟方案?
答:大部分能,但要注意两个实打实的坑。第一个是厂区里的人流复杂度——很多老厂区的员工图省事会横穿主干道,不像矿山里全程物理隔离,这就要求系统的行人识别阈值要调到比矿区高30%,不然容易出现误触发急停,反而拖慢整个厂区的物流效率。第二个是厂区的网络,别信什么'5G全覆盖'的宣传,去年我们在苏州某制造厂区做项目,车间角落的5G信号强度只有-95dBm,远程控制延迟超过800ms,最后还是加了边缘计算盒子,把核心决策放在车端,才把延迟压到50ms以内。
别被宣传骗了,工业无人驾驶现在还有这些没解决的问题
我见过太多做工业无人驾驶的厂商,发布会拍的视频全是大晴天、路面干净的理想场景,真到了冬天零下30度的内蒙矿区,激光雷达的视窗结霜,摄像头被粉尘糊住,系统直接就'躺平'不动了。
这不是什么黑科技能一蹴而就解决的问题。现在行业里最头疼的两个坎:一个是极端环境下的传感器可靠性,很多厂商给传感器加了自动喷清洗液的装置,但清洗液零下二十度就冻住,根本没用;另一个是有人车混行的场景协同,现在很多矿区是先改了几十台车,剩下的还是老司机开的有人车,系统的预判逻辑还是不如老司机——老司机瞟一眼就知道对面的卡车要超车,现在的系统还要等传感器测到对方的转向角度变了才反应,慢半拍就容易出剐蹭。
❗ 选工业无人驾驶服务商的时候,别光看对方给的测试里程数据,一定要问一句:你们的方案在零下25度、能见度50米的扬尘天气下,能不能做到连续8小时不停车作业?答不上来的,基本都是在南方的测试场拍的宣传片,真到北方矿区根本用不了。
上周跟矿区的老调度员聊天,他说现在最直观的变化,不是省了多少司机工资,是之前每到夜班,他总怕哪个司机熬夜犯困出事故,现在夜班的无人车跑一整晚,他在调度室盯着屏幕喝茶,踏实多了。
很多人说无人驾驶是未来的概念,其实哪有什么未来。在那些没人愿意去的、危险的、熬人的工业岗位上,无人驾驶早就已经在替人扛着活了。